
中国智能车未来挑战赛起源于2008年国家自然科学基金委员会首个人工智能重大研究计划“视听觉信息的认知计算”,现由国家自然科学基金委员会信息科学部、中国自动化学会共同主办。大赛2009年创办,是我国创办最早、持续时间最久的无人驾驶赛事,先后在西安(第一、二届)、鄂尔多斯(第三届)、赤峰(第四届)和常熟(第五至十五届)举办,至2025年共举办十五届。
大赛以无人驾驶的实际应用为任务背景,在真实道路与交通流中考察智能车的安全性、舒适性、敏捷性和智能性,即“4S”性能(Safety、Smoothness、Sharpness、Smartness)。2023年起,大赛在真实交通环境挑战赛之外增设离线算法挑战赛,利用仿真平台和数据集测试多种场景条件下的任务解决方案。十五届比赛中,测试道路由封闭道路延伸至城郊道路、高架快速路和城区开放道路,测试任务进一步扩展到恶劣天气、施工封路、无卫星定位、地下停车场与人机物交互等复杂工况。
作为国家自然科学基金委员会重大研究计划的集成创新与验证平台,大赛以“以赛促研究、以赛促交流、以赛促合作、以赛促应用”为目的,推动人工智能应用基础研究走向真实物理世界验证。围绕大赛的研究成果包括基于虚实互动的车辆智能评估与扩展框架(2019年作为焦点论文发表于《Science Robotics》),以及支撑离线测试算法大赛的多模态交通事故因果认知数据集(1.1万余起风险场景)。此外,中国(常熟)智能车综合技术研发与测试中心等创新平台随大赛在常熟落地,参赛团队的成果经比赛验证后已应用于智慧矿山、干线物流重卡等领域。
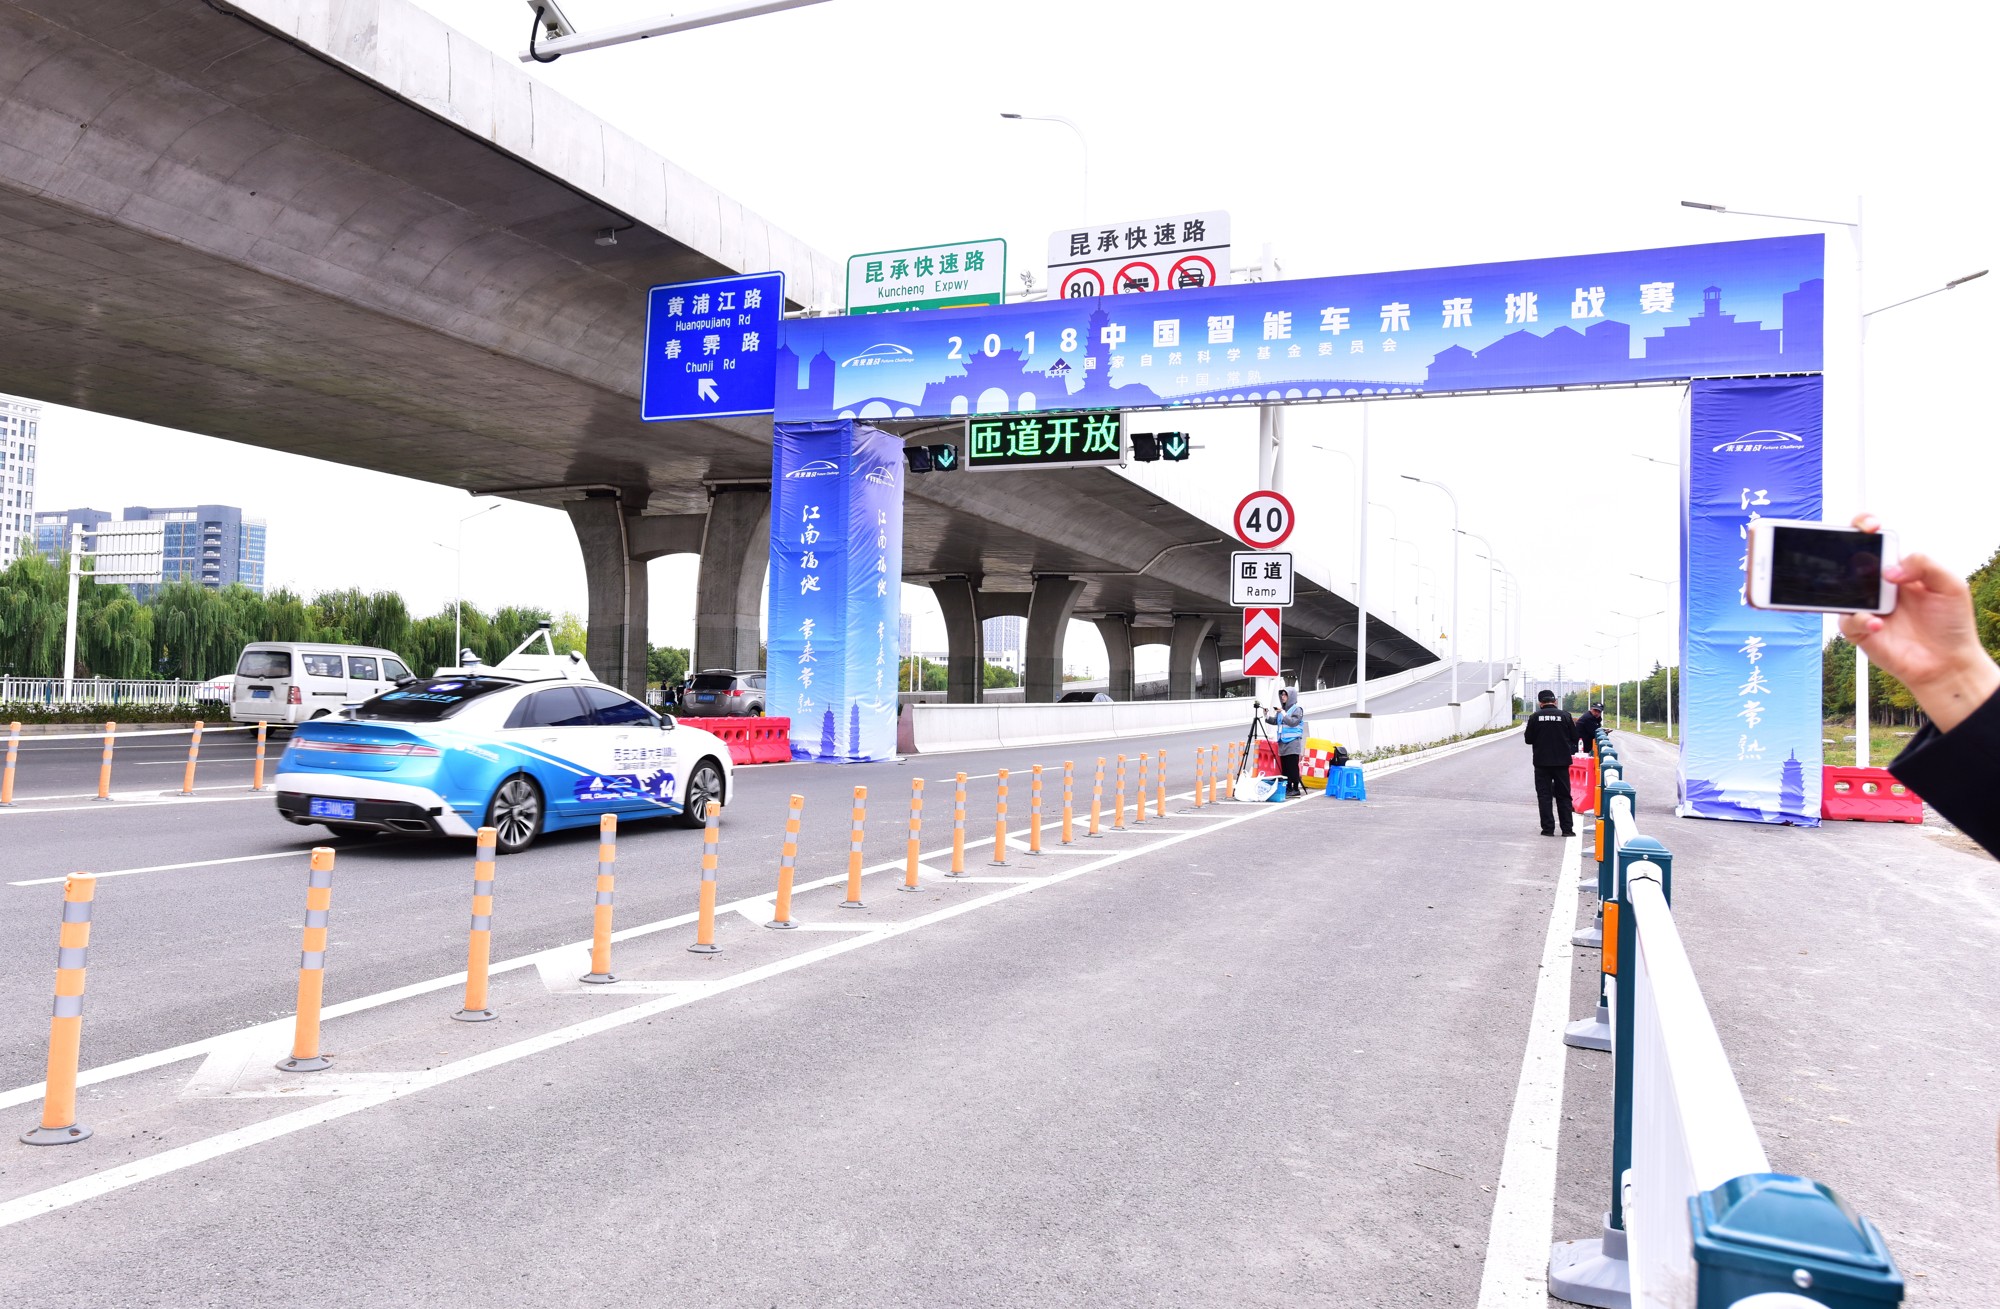
图1 2018年第十届比赛,参赛车辆驶向常熟昆承快速路匝道
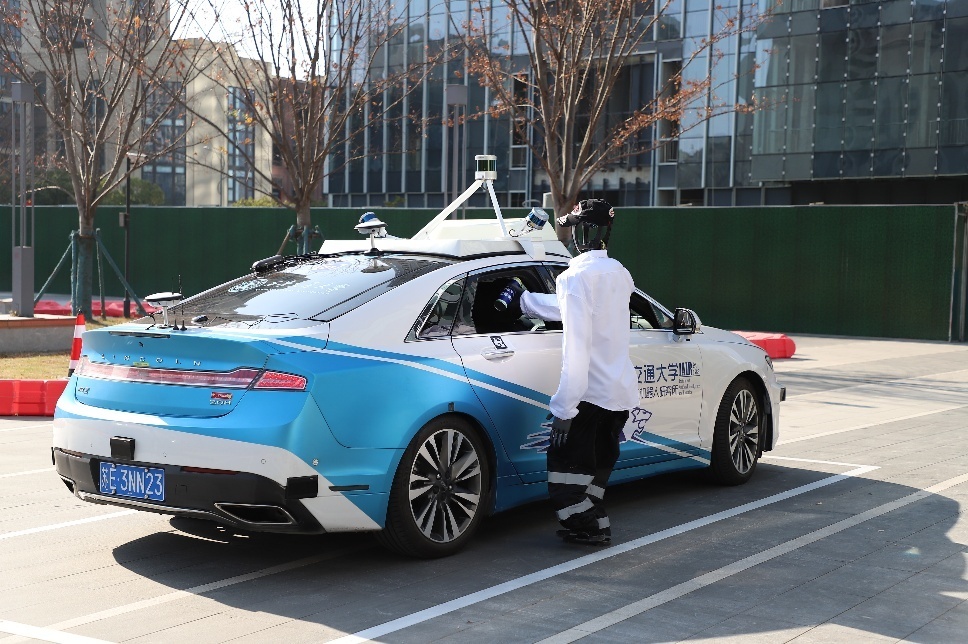
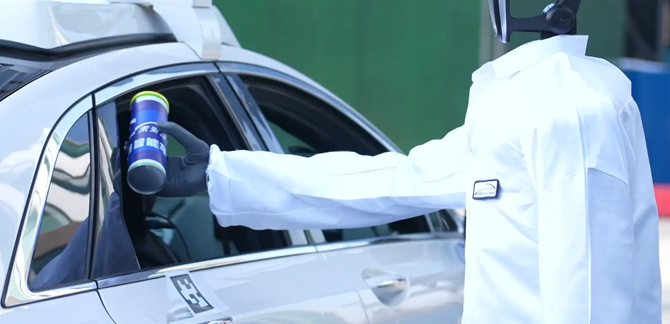
图2 2025年第十五届比赛,人形机器人与参赛车辆交互递物
2026年比赛:开放世界驾驶智能体与能力边界挑战
2026年比赛定名为“2026中国智能车未来挑战赛 开放世界驾驶智能体与能力边界挑战”。参赛团队提交驾驶智能体,组委会统一提供数字车辆、道路环境和隐藏场景。参赛不再以携带实车为前提。主赛由线上隐藏闭环仿真赛和现场数字盲测决赛组成,另设实车对应性验证与场景发现奖。
比赛采用“1+2+9+2”模式,即1套仿真平台、2张数字地图(公开开发地图与隐藏测试地图各1张)、9个逻辑场景模板和2个现场综合任务。仿真平台采用CARLA 0.9.16与ScenarioRunner,参赛算法以Docker容器提交,正式评测采用同步模式、固定时间步长和固定随机种子。主赛为状态级闭环仿真。系统向参赛算法提供带有噪声和不确定性的交通状态,并可注入目标漏检、状态延迟、定位漂移、地图错误、通信中断等退化。由此,比赛重点评价交互预测、行为决策、轨迹规划、不确定性估计、能力边界识别,以及降级、停车和恢复的能力。
九个逻辑场景分为四组:开放交通交互,包括S1遮挡路口横向冲突、S2并线车辆试探性切入和S3狭路会车与退让;地图、道路和任务不一致,包括S4地图显示通行、现场道路封闭,S5临时车道偏移和S6目的地不可用与任务改变;系统退化,包括S7定位逐步漂移和S8遮挡行人横穿与观测退化;越界后的安全行为,即S9最小风险停车与恢复。
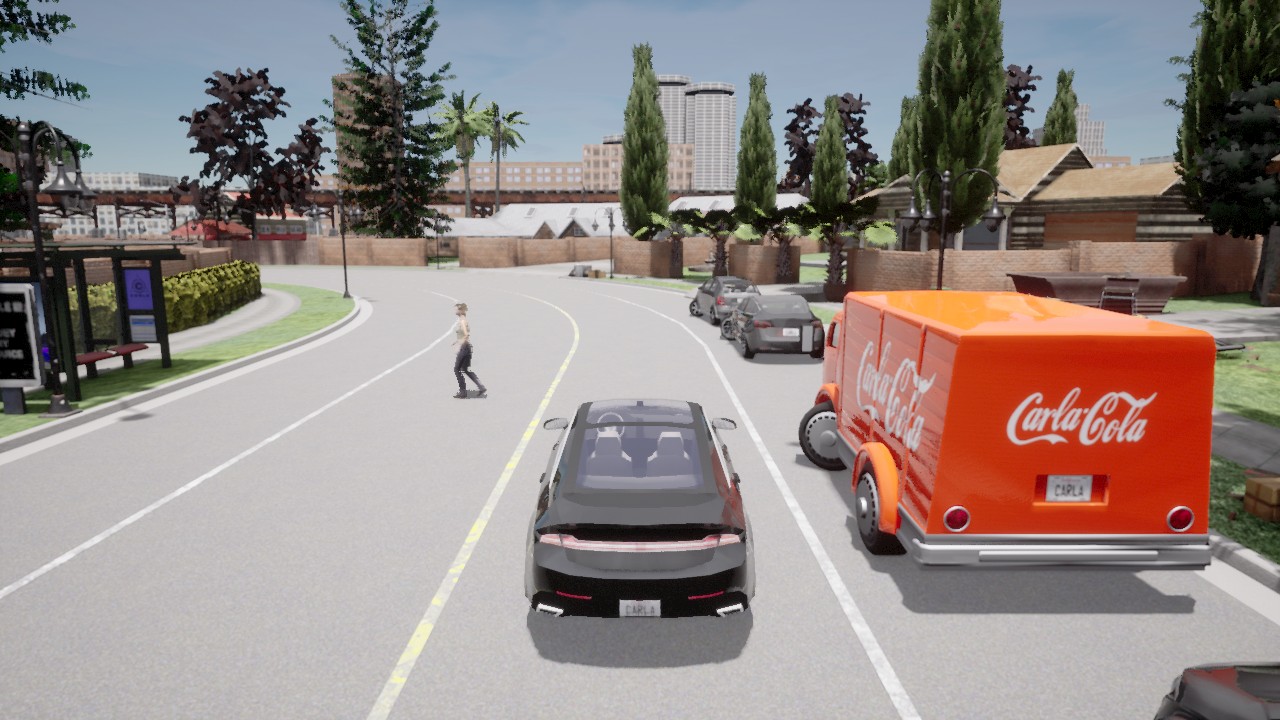
图3 2026年仿真场景示例:S8遮挡行人横穿(CARLA城区地图)
每个场景按“逻辑场景—参数范围—具体实例”组织,通过改变遮挡程度、时间间隙、定位偏差、道路宽度等参数生成实例。场景设L1—L5五级难度,L1明显处于能力范围内,L3接近任务完成边界,L5原任务通常不可安全完成,重点检验安全退出。每级难度运行4个随机种子。因此,每支队伍的成绩是一张可比较的能力边界图,显示其智能体在各场景、各难度下能否安全完成任务,以及能否及时降级或放弃原任务。
赛程包括四个阶段:公开开发与技术资格、线上隐藏预赛、算法冻结和现场数字盲测决赛。决赛定于2026年12月26—27日。此外,实车对应性验证不计入主赛总冠军,设智能车系统迁移与真实性验证奖,包括道路封闭与任务重构、遮挡目标与安全停车两个低速项目。实车参赛队同时参加线上S4、S6比赛,由此检验线上成绩与实车表现是否一致。